引言
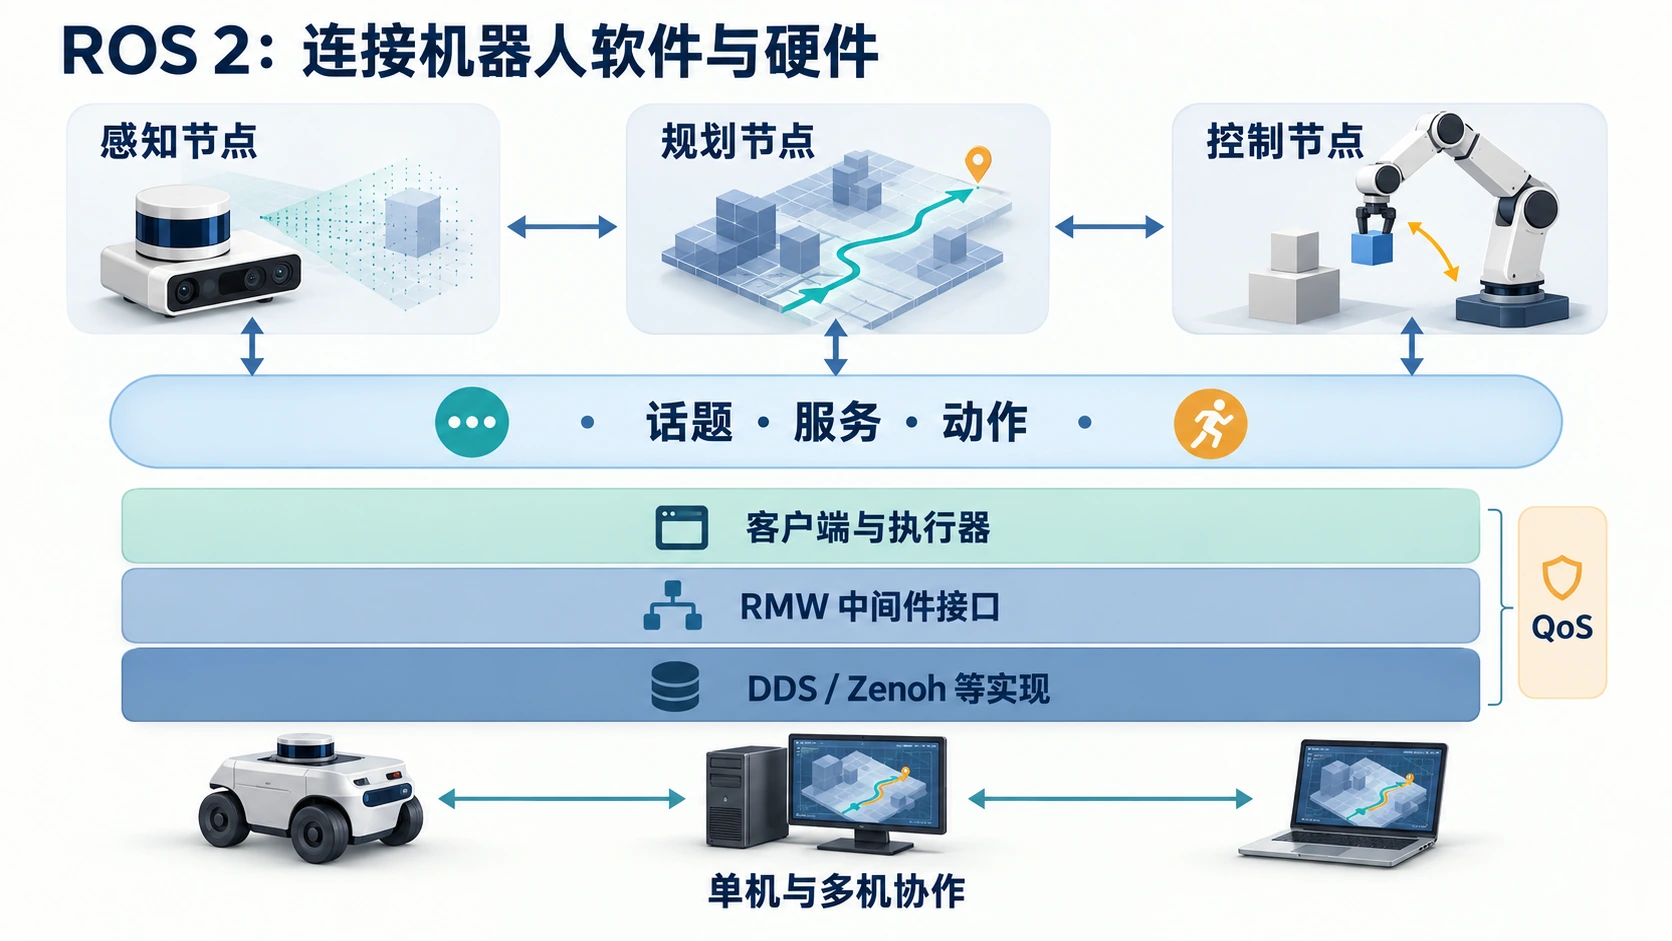
ROS 2 把感知、规划与控制等功能组织为相互协作的节点,并为通信、调度与系统集成提供基础。理解节点如何交换数据,以及客户端、执行器和中间件各自负责什么,是阅读这篇架构指南的起点。
一、从 ROS 1 到 ROS 2
1.1 为什么要重构
ROS(Robot Operating System) 诞生于 2007 年斯坦福大学人工智能实验室(STAIR 项目)与 Willow Garage,其初衷是为学术界提供一个开源的机器人软件快速原型平台。随着机器人技术从实验室走向工业自动化、商用服务、自动驾驶以及人形具身智能,ROS 1 的设计局限性日益凸显:
- 中心化单点故障(Single Point of Failure):ROS 1 强依赖运行在固定 IP/端口的
roscore(Master 节点)。若 Master 崩溃或发生网络分区,整个机器人系统的节点发现与通信注册将全面瘫痪。 - 缺乏确定性与硬/软实时支持:ROS 1 的底层基于标准 TCP/UDP socket,操作系统调度无优先级控制,无法满足工业控制器与底层电机驱动微秒/毫秒级的确定性实时控制需求。
- 网络适应性差与无原生加密安全机制:TCPROS/UDPROS 在无线有损网络(Wi-Fi、4G/5G、跨网段)中丢包率高、重连机制脆弱;通信链路为明文传输,无身份认证与访问控制机制。
- 多机协同与多机器人集群复杂度高:ROS 1 多机通信需严格配置
ROS_MASTER_URI与ROS_IP,缺少灵活的域隔离与多机发现治理方案。 - 嵌入式微控制器隔离:无法直接运行在计算与内存受限的微控制器(MCU/DSP/RTOS)上,通常只能通过脆弱的串口协议(如
rosserial)做低效桥接。
为了解决这些问题,Open Robotics 没有在 ROS 1 上打补丁,而是基于工业标准 DDS(Data Distribution Service) 重新设计了 ROS 2。
flowchart TB
    subgraph ROS1["ROS 1:依赖中心节点 roscore"]
        direction LR
        N1["传感器节点"] -->|注册 / 查询| Master["roscore (Master)<br/>单点故障"]
        N2["算法节点"] -->|注册 / 查询| Master
        N3["控制节点"] -->|注册 / 查询| Master
        style Master fill:#ffe3e3,stroke:#c92a2a,color:#7a1c1c
    end

    subgraph ROS2["ROS 2:节点经 DDS 自动发现"]
        direction LR
        P1["传感器节点"] <-->|RTPS 发现| P2["算法节点"]
        P2 <-->|按 QoS 匹配| P3["控制节点"]
        style ROS2 fill:#eefaf0,stroke:#2b8a3e
    end

    ROS1 ~~~ ROS2
图:ROS 1 的节点要先向 roscore 注册才能互相找到;ROS 2 的节点通过 DDS/RTPS 直接发现彼此,没有中心节点。
1.2 ROS 1 与 ROS 2 对比
| 维度 | ROS 1 (Noetic / Melodic) | ROS 2 (Humble / Iron / Jazzy) | 核心价值 / 工业影响 |
|---|---|---|---|
| 网络拓扑 | 基于 Master (roscore) 集中协调 |
基于 DDS RTPS 的完全分布式去中心化 | 杜绝单点失效,支持大规模集群动态组网 |
| 底层通信 | 自定义 TCPROS / UDPROS 协议 | OMG 工业级 DDS 标准(Fast DDS, Cyclone DDS, Connext 等) | 复用军工/航空级成熟数据分发底座 |
| 服务质量 (QoS) | 仅支持简单 TCP 可靠传输与 UDP 尽力传输 | 完备的 QoS 策略(Reliability, Durability, History, Deadline 等) | 精准适配传感器高频低延时与控制高可靠需求 |
| 跨进程/进程内通信 | Socket 序列化拷贝;Nodelet 进程内共享(API 割裂) | 统一 Component 容器;原生支持借用指针零拷贝(Zero-Copy IPC) | 极大降低百兆高分辨率点云与 4K 图像传输 CPU 占用 |
| 节点生命周期 | 无状态黑盒;节点各自无序初始化 | 原生受管生命周期节点(Lifecycle Managed Nodes) | 保证传感器驱动、算法、执行器的确定性受控启动顺序与故障降级 |
| 实时性支持 | Linux 通用内核;无实时保证 | 支持 Linux PREEMPT_RT、QNX、VxWorks 等硬实时 OS,内存零动态分配 API | 满足微秒级闭环运动控制需求 |
| 嵌入式支持 | 仅通过 rosserial 串口转译 |
micro-ROS 原生支持 STM32、ESP32、Zephyr、FreeRTOS | MCU 微控制器无缝作为 First-class ROS 2 节点 |
| 安全机制 | 无安全验证,网络裸奔 | SROS2 规范:DDS-Security 身份鉴权、访问控制列表 (ACL)、TLS/AES 加密 | 满足商业机器人安全合规与抗网络攻击标准 |
| 参数系统 | 全局统一的 Parameter Server | 节点私有独立的 Parameter 实例,支持运行时强类型约束与事件监听 | 避免参数命名空间污染,支持动态重配置拦截 |
| 多平台构建 | 强依赖 Ubuntu Linux / CMake (catkin) |
原生支持 Linux, Windows, macOS (colcon + ament) |
降低跨平台工业软件移植门槛 |
1.3 发行版与支持周期
ROS 2 每年 5 月发布一个版本,与 Ubuntu 的发布节奏对齐:偶数年发布长期支持版(LTS),支持 5 年;奇数年发布普通版本,支持约一年半。
| 发行版 | 发布 | 目标平台 | 类型 | 支持状态(截至 2026-10) |
|---|---|---|---|---|
| Foxy Fitzroy | 2020-05 | Ubuntu 20.04 | LTS | 已停止支持 |
| Galactic Geochelone | 2021-05 | Ubuntu 20.04 | 普通 | 已停止支持 |
| Humble Hawksbill | 2022-05 | Ubuntu 22.04 | LTS | 支持至 2027-05,目前部署最广 |
| Iron Irwini | 2023-05 | Ubuntu 22.04 | 普通 | 已停止支持 |
| Jazzy Jalisco | 2024-05 | Ubuntu 24.04 | LTS | 支持至 2029-05 |
| Kilted Kaiju | 2025-05 | Ubuntu 24.04 | 普通 | 即将停止支持 |
| Lyrical Luth | 2026-05 | Ubuntu 26.04 | LTS | 支持至 2031-05,最新 LTS |
选型建议
- 生产部署:选 Humble(Ubuntu 22.04)或 Jazzy(Ubuntu 24.04),Nav2、MoveIt 2、ros2_control 等生态包对它们的支持最完善。新项目可以评估 Lyrical,但要先确认依赖的生态包已经发布对应版本。
- 前沿研发:用最新 LTS 或 Rolling,可以更早用上执行器性能优化、Type Adaptation 等新特性。
二、分层架构与 DDS
2.1 软件分层
ROS 2 采用分层设计,上层算法代码与底层传输中间件相互解耦:换一种中间件,不需要改业务代码。
flowchart TB
    subgraph UserLayer["用户应用层"]
        AppCpp["C++ 节点 / 组件"]
        AppPy["Python 节点 / 脚本"]
        AppRust["Rust 节点"]
    end

    subgraph ClientLayer["客户端库层"]
        RCLCPP["rclcpp<br/>(C++)"]
        RCLPY["rclpy<br/>(Python)"]
        RCLC["rclc<br/>(C / micro-ROS)"]
        RCL["rcl<br/>(纯 C 公共核心)"]
        RCUTILS["rcutils /<br/>rmw_implementation"]
    end

    subgraph RMWLayer["中间件接口层 (RMW)"]
        RMW_API["rmw:统一的 C 接口<br/>(Publisher / Subscriber / Service / WaitSet)"]
    end

    subgraph DDSLayer["中间件实现层"]
        RMW_Fast["Fast DDS"]
        RMW_Cyclone["Cyclone DDS"]
        RMW_Connext["Connext DDS"]
        RMW_Zenoh["Zenoh"]
    end

    subgraph TransportLayer["传输层"]
        UDP["UDP 组播 / 单播"]
        SHM["共享内存<br/>(POSIX / Iceoryx)"]
        UART["串口 / CAN / USB"]
    end

    AppCpp --> RCLCPP
    AppPy --> RCLPY
    AppRust --> RCL
    RCLCPP --> RCL
    RCLPY --> RCL
    RCLC --> RCL
    RCL --> RCUTILS --> RMW_API
    RMW_API --> RMW_Fast
    RMW_API --> RMW_Cyclone
    RMW_API --> RMW_Connext
    RMW_API --> RMW_Zenoh
    RMW_Fast --> UDP & SHM
    RMW_Cyclone --> UDP & SHM
    RMW_Connext --> UDP & SHM
    RMW_Zenoh --> UDP & UART
图中的中间件实现层对应 rmw_fastrtps_cpp、rmw_cyclonedds_cpp、rmw_connextdds 与 rmw_zenoh_cpp 四个包,2.3 节比较它们的取舍。
关键组件职责
rcl(ROS Client Library):纯 C 编写的公共逻辑层,负责参数解析、节点图、日志、时钟等与语言无关的功能,让 C++、Python 等客户端库行为一致。rmw(ROS Middleware):统一的 C 接口,定义发布、订阅、等待集、QoS 映射等操作,上层代码无需知道底层用的是哪种中间件。rosidl:接口定义语言(IDL)生成器,将.msg、.srv、.action自动生成为 C、C++、Python 的原生结构体与序列化/反序列化代码。
2.2 DDS 工作机制
DDS 是对象管理组织(OMG)制定的开放标准,其核心是 以数据为中心的发布-订阅模型(DCPS, Data-Centric Publish-Subscribe)。
flowchart LR
    subgraph Domain["DDS 通信域 (Domain ID: 0~101)"]
        subgraph Participant1["DomainParticipant (Node 1)"]
            Pub["Publisher"] --> DW["DataWriter"]
        end

        subgraph GlobalDataSpace["全局数据空间 (Global Data Space)"]
            TopicData[("Topic: /camera/image_raw<br/>Type: sensor_msgs/Image<br/>QoS: SensorData Profile")]
        end

        subgraph Participant2["DomainParticipant (Node 2)"]
            DR["DataReader"] --> Sub["Subscriber"]
        end

        DW ==>|"写入 (Write)"| TopicData
        TopicData ==>|"读取 (Take/Read)"| DR
    end
RTPS 自动发现
DDS 节点在局域网内启动时,无需 Master 协调即可自动发现彼此,其内部包含两个阶段:
- SPDP(Simple Participant Discovery Protocol):节点启动后,向预定端口(基于 Domain ID 计算的组播地址
239.255.0.1)周期性发送组播心跳包,宣告自身的 Participant GUID、IP 地址与传输端口。 - SEDP(Simple Endpoint Discovery Protocol):当 Participant 发现彼此后,建立可靠单播连接,互相交换各自包含的 DataWriter / DataReader 详细信息(Topic 名称、数据类型、QoS 配置)。若 QoS 匹配成功,即在底层建立点对点数据通道。
sequenceDiagram
    autonumber
    participant A as 节点 A (Publisher)
    participant Multicast as 局域网组播网段 (SPDP)
    participant B as 节点 B (Subscriber)

    Note over A: 节点 A 启动 (Domain 0)
    A->>Multicast: 广播 SPDP 心跳: "我是 NodeA, IP:Port=..."
    Multicast->>B: 转发 SPDP 发现报文
    Note over B: 节点 B 记录 NodeA 存在
    B->>A: 单播回复 SPDP 心跳: "我是 NodeB, IP:Port=..."

    rect rgb(240, 248, 255)
        Note over A,B: 进入 SEDP 端点匹配阶段 (单播交换元数据)
        A->>B: SEDP 宣告: "我有 DataWriter, 话题: /scan, QoS: BestEffort"
        B->>A: SEDP 宣告: "我有 DataReader, 话题: /scan, QoS: BestEffort"
        Note over A,B: 检查 QoS 兼容性:匹配成功!
    end

    rect rgb(240, 255, 240)
        Note over A,B: 建立直接数据流通道
        loop 传感器数据周期传输
            A->>B: 发送激光雷达 PointCloud / LaserScan 数据包
        end
    end
2.3 RMW 实现对比与切换
| 中间件 (RMW) | 供应商 / 许可 | 优势与核心特性 | 劣势 / 注意事项 | 推荐应用场景 |
|---|---|---|---|---|
Fast DDS (rmw_fastrtps_cpp) |
eProsima (Apache-2.0) | ROS 2 官方默认实现;功能完备,内置高性能共享内存 (SHM) 传输,支持 Discovery Server | Wi-Fi 弱网环境下组播丢包易导致发现变慢 | 默认通用机器人开发、单机仿真、高性能单机部署 |
Cyclone DDS (rmw_cyclonedds_cpp) |
Eclipse (EPL-2.0) | 架构轻量,代码精炼;对 Wi-Fi 抖动网络鲁棒性极佳,吞吐量高,延迟极低 | 共享内存配置较复杂(需配合 Iceoryx) | 自动驾驶、多机分布式系统、无线移动机器人 |
Connext DDS (rmw_connextdds) |
RTI (商业许可) | 工业/军工级认证,支持安全关键系统(ISO 26262 ASIL-D, DO-178C),调试工具集完备 | 商业收费闭源 | 航空航天、医疗手术机器人、车规级自动驾驶系统 |
Zenoh (rmw_zenoh_cpp) |
ZettaScale (Apache-2.0) | 放弃复杂 RTPS,采用极简协议;零组播风暴,天然支持跨公网/4G/5G/云边协同通信 | 仍在快速演进中,生态工具链逐步成熟 | 跨广域网(WAN)车云互联、大规模机器人集群管理 |
# 环境变量动态切换 RMW(无需重新编译代码)
export RMW_IMPLEMENTATION=rmw_cyclonedds_cpp
ros2 run my_pkg my_node

# 验证当前使用的 RMW 实现
ros2 doctor --report | grep middleware
2.4 多机通信与 Domain ID
为了在同一局域网内隔离不同机器人或团队的节点,ROS 2 提供了 ROS_DOMAIN_ID。合法取值为 0 ~ 232,推荐使用 0 ~ 101:这个范围在各平台上都不会与操作系统的临时端口冲突。
# 在 ~/.bashrc 中为这台机器人设置域 ID
export ROS_DOMAIN_ID=42

# 发现范围(Jazzy 及以后):SUBNET 允许局域网多机通信,LOCALHOST 仅限本机
export ROS_AUTOMATIC_DISCOVERY_RANGE=SUBNET
# Humble 及更早版本用 ROS_LOCALHOST_ONLY=0/1 实现同样的效果(Jazzy 起已弃用)
DDS 端口计算公式 每个 Domain ID 占用一段固定的 UDP 端口: \(\text{Port} = 7400 + 250 \times \text{DomainID} + \text{Offset}\) 同一网段内设置了相同
ROS_DOMAIN_ID的设备,节点会自动互相发现。
三、五种通信方式
ROS 2 将所有的软件解耦交互抽象为五种通信原语。选择正确的通信方式是系统架构设计的首要原则。
mindmap
  root((ROS 2 通信原语))
    话题 Topic
      单向异步广播
      发布 / 订阅模式
      适用:高频传感器流、控制指令
    服务 Service
      双向同步/异步请求响应
      客户端 / 服务端模式
      适用:短时触发、模式切换、参数查询
    动作 Action
      抢占式长时异步任务
      包含 Goal / Feedback / Result
      适用:导航、机械臂轨迹执行
    参数 Parameter
      节点私有运行时配置
      支持动态变更与验证
      适用:PID 增益、阈值、传感器外参
    生命周期 Lifecycle
      受控状态机迁移
      Unconfigured -> Inactive -> Active
      适用:确定性驱动启动、故障保护
3.1 如何选择
flowchart TD
    Start([需要进行模块间数据交互?]) --> Q1{数据流向是持续不断<br/>的高频数据吗?}
    Q1 -->|是| NodeTopic["使用 话题 (Topic)<br/>发布-订阅 / 异步解耦"]
    Q1 -->|否| Q2{需要等待对端<br/>返回确认结果吗?}
    Q2 -->|否| NodeTopic
    Q2 -->|是| Q3{任务处理耗时<br/>是否超过 100ms?}
    Q3 -->|否, 短时简单处理| NodeService["使用 服务 (Service)<br/>Request-Response 立即返回"]
    Q3 -->|是, 耗时长/可中断| NodeAction["使用 动作 (Action)<br/>带进度反馈 / 支持随时取消"]
    Start --> Q4{属于算法配置或运行时动态调参?}
    Q4 -->|是| NodeParam["使用 参数 (Parameter)<br/>支持 YAML 导入与回调拦截"]
3.2 话题 Topic
通信原理
话题是多对多的发布-订阅(Pub/Sub)通道。发布者将数据推送到 DDS 域中,订阅者根据 QoS 策略接收数据,双方在生命周期与网络拓扑上完全解耦。
flowchart LR
    subgraph Publishers["发布者集群"]
        P1["激光雷达驱动"]
        P2["深度相机点云"]
        P3["轮速计驱动"]
    end

    subgraph Channel["DDS 话题总线"]
        T1(["/scan<br/>(sensor_msgs/LaserScan)"])
        T2(["/odom<br/>(nav_msgs/Odometry)"])
    end

    subgraph Subscribers["订阅者集群"]
        S1["SLAM 建图节点"]
        S2["局部避障算法"]
        S3["RViz2 可视化看板"]
    end

    P1 --> T1
    P2 --> T1
    P3 --> T2
    T1 --> S1 & S2 & S3
    T2 --> S1 & S2
C++ 实现(rclcpp)
#include <chrono>
#include <memory>
#include <string>
#include "rclcpp/rclcpp.hpp"
#include "std_msgs/msg/string.hpp"

using namespace std::chrono_literals;

class RobustPublisher : public rclcpp::Node {
public:
    RobustPublisher() : Node("robust_publisher_node"), count_(0) {
        // 创建传感器专用的 BestEffort QoS
        rclcpp::QoS qos_profile(rclcpp::KeepLast(10));
        qos_profile.best_effort();
        qos_profile.durability_volatile();

        publisher_ = this->create_publisher<std_msgs::msg::String>("/telemetry_data", qos_profile);
        timer_ = this->create_wall_timer(100ms, std::bind(&RobustPublisher::timer_callback, this));

        RCLCPP_INFO(this->get_logger(), "高频发布节点已启动 (10Hz)...");
    }

private:
    void timer_callback() {
        auto message = std_msgs::msg::String();
        message.data = "Telemetry Frame #" + std::to_string(count_++);
        publisher_->publish(message);
    }

    rclcpp::TimerBase::SharedPtr timer_;
    rclcpp::Publisher<std_msgs::msg::String>::SharedPtr publisher_;
    size_t count_;
};

int main(int argc, char* argv[]) {
    rclcpp::init(argc, argv);
    rclcpp::spin(std::make_shared<RobustPublisher>());
    rclcpp::shutdown();
    return 0;
}
Python 实现(rclpy)
#!/usr/bin/env python3
import rclpy
from rclpy.node import Node
from rclpy.qos import QoSProfile, ReliabilityPolicy, HistoryPolicy
from std_msgs.msg import String

class RobustSubscriber(Node):
    def __init__(self):
        super().__init__('robust_subscriber_node')

        # 定义匹配发布端的 QoS 配置
        qos = QoSProfile(
            history=HistoryPolicy.KEEP_LAST,
            depth=10,
            reliability=ReliabilityPolicy.BEST_EFFORT
        )

        self.subscription = self.create_subscription(
            String,
            '/telemetry_data',
            self.listener_callback,
            qos
        )
        self.get_logger().info('订阅节点已就绪,等待遥测数据...')

    def listener_callback(self, msg: String):
        self.get_logger().info(f'收到遥测帧: "{msg.data}"')

def main(args=None):
    rclpy.init(args=args)
    node = RobustSubscriber()
    try:
        rclpy.spin(node)
    except KeyboardInterrupt:
        pass
    finally:
        node.destroy_node()
        rclpy.shutdown()

if __name__ == '__main__':
    main()
3.3 服务 Service
通信原理
服务是点对点的客户端-服务端(Client/Server)通信模型。客户端发送 Request,服务端计算后返回 Response。
注意:不要在单线程 Executor 的回调里同步等待服务结果(如对
async_send_request()返回的 future 调用get()、或 Python 中的client.call())。等待会占住唯一的线程,响应回调永远得不到执行,造成死锁。应使用异步调用,在 future 完成时的回调里处理结果。
sequenceDiagram
    autonumber
    participant C as Service Client (控制节点)
    participant S as Service Server (电机伺服驱动)

    C->>S: 发送 SetBool.Request {data: true}
    Note over C: 非阻塞等待 (async) / 注册 Future 回调
    Note over S: 执行使能上电逻辑...
    S-->>C: 返回 SetBool.Response {success: true, message: "Motor Ready"}
    Note over C: Future 完成,执行后续业务
3.4 动作 Action
通信原理
动作用于耗时较长的异步任务,如底盘从 A 点导航到 B 点、机械臂执行一次抓取。一个 Action 在底层由三个服务和两个话题组成:
- Goal(服务):客户端发送目标,服务端决定接受或拒绝。
- Cancel(服务):客户端可随时请求取消,服务端安全中断当前任务。
- Result(服务):任务结束后返回最终结果(成功、失败或已取消)。
- Feedback(话题):执行过程中持续推送进度,如当前位姿、剩余距离。
- Status(话题):广播各个目标的当前状态。
stateDiagram-v2
    [*] --> ACCEPTED: 客户端发送 Goal, 服务端接受
    ACCEPTED --> EXECUTING: 开始执行任务逻辑

    state EXECUTING {
        [*] --> PublishingFeedback: 持续发送 Feedback 话题
        PublishingFeedback --> PublishingFeedback: 计算中间状态
    }

    EXECUTING --> SUCCEEDED: 顺利完成目标 (succeed)
    EXECUTING --> ABORTED: 遇到不可恢复异常 (abort)
    EXECUTING --> CANCELING: 收到客户端 CancelGoal 请求

    CANCELING --> CANCELED: 安全停止执行器 (canceled)

    SUCCEEDED --> [*]
    ABORTED --> [*]
    CANCELED --> [*]
Action 接口定义
# 1. 目标 (Goal)
geometry_msgs/PoseStamped pose
string behavior_tree
---
# 2. 最终结果 (Result)
std_msgs/Empty result
int16 error_code
---
# 3. 实时反馈 (Feedback)
geometry_msgs/PoseStamped current_pose
builtin_interfaces/Duration navigation_time
builtin_interfaces/Duration estimated_time_remaining
int16 number_of_recoveries
float32 distance_remaining
3.5 参数 Parameter
在 ROS 2 中,参数是绑定在具体节点实例上的私有数据项,支持强类型校验、范围约束和动态修改回调拦截。
// C++ 声明带描述符与动态校验的参数
rcl_interfaces::msg::ParameterDescriptor desc;
desc.description = "机器人最大线速度限制 (m/s)";
desc.floating_point_range.resize(1);
desc.floating_point_range[0].from_value = 0.0;
desc.floating_point_range[0].to_value = 2.5;
desc.floating_point_range[0].step = 0.05;
this->declare_parameter("max_linear_velocity", 1.0, desc);
// 注册动态参数变更拦截回调 (OnSetParametersCallback)
params_callback_handle_ = this->add_on_set_parameters_callback(
[this](const std::vector<rclcpp::Parameter> ¶meters) {
rcl_interfaces::msg::SetParametersResult result;
result.successful = true;
for (const auto ¶m : parameters) {
if (param.get_name() == "max_linear_velocity") {
if (param.as_double() > 2.0) {
result.successful = false;
result.reason = "安全保护触发:实车线速度不可超过 2.0 m/s";
} else {
RCLCPP_INFO(this->get_logger(), "速度上限更新为: %.2f", param.as_double());
}
}
}
return result;
}
);
四、QoS 服务质量
QoS(Quality of Service)是 ROS 2 相比 ROS 1 最重要的通信改进:可以按数据流的特点,分别配置底层的传输行为。
4.1 核心策略
| 策略 | 可选值 | 含义 |
|---|---|---|
| Reliability(可靠性) | RELIABLE / BEST_EFFORT |
丢包后重传;或尽力发送、允许丢包 |
| Durability(持久性) | VOLATILE / TRANSIENT_LOCAL |
不保留历史;或为后加入的订阅者保留最近 N 条消息 |
| History & Depth(历史队列) | KEEP_LAST(N) / KEEP_ALL |
只保留最近 N 条;或保留全部,直到资源上限 |
| Liveliness & Lease(活跃度) | AUTOMATIC / MANUAL_BY_TOPIC |
由中间件自动上报存活;或由发布者显式声明存活 |
| Deadline(截止期) | 时间段 | 规定相邻两条消息的最大间隔,超时触发事件 |
| Lifespan(生存期) | 时间段 | 消息超过有效期后不再投递 |
4.2 兼容性规则
Request vs. Offer 原则
发布端提供(Offered)的 QoS 必须不低于订阅端请求(Requested)的 QoS,否则两端不会建立连接。程序照常运行,订阅端只是收不到数据,最多在日志里留下一条 QoS 不兼容警告;可以用
ros2 topic info -v对比两端的 QoS 来排查。
flowchart LR
    subgraph Publisher["发布端 (Offered QoS)"]
        PubRel["Reliability: BEST_EFFORT"]
    end

    subgraph Subscriber["订阅端 (Requested QoS)"]
        SubRel["Reliability: RELIABLE"]
    end

    Publisher -.->|❌ 匹配失败!静默断开| Subscriber

    style Publisher fill:#ffe3e3,stroke:#e03131
    style Subscriber fill:#ffe3e3,stroke:#e03131
兼容矩阵
| 发布者 (Offered) | 订阅者 (Requested) | 匹配结果 | 说明 |
|---|---|---|---|
| RELIABLE | RELIABLE | ✅ 兼容 | 全链路可靠传输(丢包自动重发) |
| RELIABLE | BEST_EFFORT | ✅ 兼容 | 发布者可提供高保证,订阅者降级接收 |
| BEST_EFFORT | BEST_EFFORT | ✅ 兼容 | 尽力传输,低延时,允许丢包 |
| BEST_EFFORT | RELIABLE | ❌ 不兼容 | 订阅者要求可靠,但发布者无法保证,无法通信 |
| TRANSIENT_LOCAL | VOLATILE | ✅ 兼容 | 订阅者不需要历史数据,正常接收实时数据 |
| VOLATILE | TRANSIENT_LOCAL | ❌ 不兼容 | 订阅者需要历史地图,但发布者未缓存,无法通信 |
4.3 常用配置模板
| 场景应用 | Reliability | Durability | History (Depth) | 设计考量 |
|---|---|---|---|---|
高频原始相机图像 / 激光雷达 (/image_raw, /scan) |
BEST_EFFORT |
VOLATILE |
KEEP_LAST (1~5) |
追求极低延迟,丢掉一帧老旧图像无影响,避免队列积压 |
底盘控制指令 (/cmd_vel) |
RELIABLE |
VOLATILE |
KEEP_LAST (10) |
控制指令必须准确送达,禁止丢帧造成失控 |
静态地图 / 参数事件 (/map, /robot_description) |
RELIABLE |
TRANSIENT_LOCAL |
KEEP_LAST (1) |
类似 ROS 1 的 Latch 机制,后启动的 SLAM/Nav2 节点一上线即可获得全量地图 |
高可靠状态报警 (/emergency_stop) |
RELIABLE |
TRANSIENT_LOCAL |
KEEP_ALL |
急停与故障事件绝不允许丢失 |
五、执行器与零拷贝
5.1 执行器
在 ROS 2 中,回调函数(Timer、Subscription、Service、Action)不会自己在后台线程里运行,而是由 Executor(执行器) 从底层 WaitSet 中取出就绪事件,再调度执行。
| 执行器 | 调度方式 | 优点 | 代价与注意事项 |
|---|---|---|---|
SingleThreadedExecutor |
一个线程按顺序执行所有就绪回调 | 没有并发竞争,天然线程安全 | 任何一个回调耗时过长,都会拖住后面所有事件 |
MultiThreadedExecutor |
线程池并行执行就绪回调 | 利用多核,提高响应速度和吞吐 | 必须用回调组(见 5.2 节)控制并发,避免数据竞争 |
EventsExecutor |
由中间件事件直接唤醒,不再轮询 WaitSet | CPU 空转开销低,低负载时更省电 | Iron 起以实验特性提供,使用前确认所用版本的支持情况 |
5.2 回调组与死锁
为了在 MultiThreadedExecutor 中精细控制并发权限,ROS 2 提供了两类回调组:
MutuallyExclusiveCallbackGroup(互斥组,默认):该组内的所有回调函数在同一时刻只能有一个线程在执行。ReentrantCallbackGroup(可重入组):组内的不同回调(甚至同一个回调的多次触发)可以被多个线程并行执行。
flowchart LR
    subgraph NodeInstance["节点内部结构"]
        subgraph Group1["MutuallyExclusive Group (互斥组)"]
            CB1["传感器状态轮询 Timer (100Hz)"]
            CB2["电机使能 Service"]
        end

        subgraph Group2["Reentrant Group (可重入组)"]
            CB3["高频图像处理订阅者"]
            CB4["点云滤波订阅者"]
        end
    end

    Pool["MultiThreadedExecutor 线程池"]
    Pool -.-> Group1
    Pool ==> Group2
经典死锁场景
订阅回调里同步等待某个服务的响应,而处理响应的回调与它同属默认的互斥回调组。订阅回调占着执行权等响应,响应回调却永远轮不到执行,节点就此卡死。
解法(任选其一或组合使用):
- 把等待响应的回调和处理响应的回调放进不同的回调组,并改用
MultiThreadedExecutor。- 不在回调里阻塞等待,改为异步调用,在 future 完成的回调里处理结果。
5.3 组件与进程内零拷贝
传统多节点系统采用多进程模型,节点间传一条消息要经过:用户态内存 → 序列化 → 内核 Socket → 反序列化 → 目标用户态内存。对 4K 图像或 3D 激光点云这种每秒数百兆字节的数据流,CPU 与内存带宽开销很大。
ROS 2 的 Component(组件) 把多个节点编译成动态库(.so / .dll),在运行时加载进同一个 ComposableNodeContainer 进程。开启进程内通信后,用 std::unique_ptr 发布消息,就能直接转移指针所有权,不再拷贝数据(零拷贝 IPC)。
flowchart TB
    subgraph Traditional["多进程:每条消息都要序列化和拷贝"]
        direction LR
        P1["相机驱动节点"] -->|序列化| K["内核 Socket / DDS"]
        K -->|拷贝 + 反序列化| P2["检测节点"]
    end

    subgraph Container["组件容器:同一进程内传指针"]
        direction LR
        C1["相机组件"] ==>|"转移 unique_ptr<br/>不拷贝数据"| C2["检测组件"]
    end

    Traditional ~~~ Container
C++ 零拷贝发布示例
#include "rclcpp/rclcpp.hpp"
#include "sensor_msgs/msg/point_cloud2.hpp"

using namespace std::chrono_literals;

class ZeroCopyPointCloudPublisher : public rclcpp::Node {
public:
    // 加载组件时需开启进程内通信:NodeOptions().use_intra_process_comms(true)
    explicit ZeroCopyPointCloudPublisher(const rclcpp::NodeOptions & options)
    : Node("zero_copy_publisher", options) {
        pub_ = this->create_publisher<sensor_msgs::msg::PointCloud2>("/points", 10);
        timer_ = this->create_wall_timer(33ms, std::bind(&ZeroCopyPointCloudPublisher::publish_cloud, this));
    }

private:
    void publish_cloud() {
        // 使用 unique_ptr 构造独占所有权的消息
        auto cloud_msg = std::make_unique<sensor_msgs::msg::PointCloud2>();

        // 填充大型点云数据 buffer ...
        cloud_msg->header.stamp = this->now();
        cloud_msg->header.frame_id = "lidar_frame";
        cloud_msg->width = 1920;
        cloud_msg->height = 1080;
        cloud_msg->data.resize(cloud_msg->width * cloud_msg->height * 16);

        // 使用 std::move 转移所有权,触发底层进程内指针直接交换
        pub_->publish(std::move(cloud_msg));
    }

    rclcpp::Publisher<sensor_msgs::msg::PointCloud2>::SharedPtr pub_;
    rclcpp::TimerBase::SharedPtr timer_;
};
六、生命周期节点
在真实机器人上,节点启动顺序失控可能造成事故,例如激光雷达或底盘驱动还没完成参数校验,导航算法就已经开始发布速度指令。为此,ROS 2 提供了 Lifecycle Node(受管生命周期节点):节点按显式的状态机逐步启动,由外部管理器决定何时激活。
6.1 状态机
stateDiagram-v2
    [*] --> Unconfigured: 构造函数实例化

    Unconfigured --> Inactive: on_configure()<br/>加载参数、分配资源
    Inactive --> Unconfigured: on_cleanup()<br/>释放资源

    Inactive --> Active: on_activate()<br/>使能输出
    Active --> Inactive: on_deactivate()<br/>暂停输出

    Active --> Finalized: on_shutdown()
    Inactive --> Finalized: on_shutdown()
    Unconfigured --> Finalized: on_shutdown()

    Active --> ErrorProcessing: 捕获运行时异常
    Inactive --> ErrorProcessing: 配置校验失败
    Unconfigured --> ErrorProcessing: 硬件连接异常

    ErrorProcessing --> Unconfigured: on_error() 处理成功
    ErrorProcessing --> Finalized: on_error() 处理失败

    Finalized --> [*]: 析构并销毁节点
状态含义
Unconfigured(未配置):节点已加载,但未读取参数,未连接硬件设备。Inactive(非活动):配置已加载,Publisher 与 Subscriber 已建立,但 Publisher 处于静默状态(不向 DDS 广播任何消息),执行器被挂起。Active(活动状态):系统正常运转,所有回调激活,执行主控制循环。Finalized(终结状态):资源完全释放,准备退出进程。
七、TF2 坐标变换
机器人系统中存在大量的几何坐标系(世界系、底盘系、雷达系、机械臂末端系、相机光学系)。TF2(Transform Library 2) 负责维护整个机器人全生命周期内的时空变换树(Transform Tree)。
7.1 标准坐标系
根据 ROS 官方规范 REP 105,移动机器人必须严格遵循树状单父级拓扑:
flowchart TB
    earth["earth (全球大地坐标系 / ECEF WGS-84)"]
    map["map (地图全局坐标系 / 原点固定 / 离散突变校正)"]
    odom["odom (里程计局部坐标系 / 连续无突变 / 存在漂移)"]
    base_footprint["base_footprint (底盘在地面投影坐标系 / Z=0)"]
    base_link["base_link (机器人本体刚体几何中心)"]

    subgraph Sensors["传感器外参坐标系 (静态 TF 广播)"]
        laser_link["laser_link (激光雷达)"]
        camera_link["camera_link (相机基准)"]
        camera_optical["camera_optical_frame (相机光学系: X右/Y下/Z前)"]
        imu_link["imu_link (IMU 惯性单元)"]
    end

    earth -.->|"GPS / RTK 定位发布"| map
    map -->|"SLAM / AMCL 定位发布 (消解漂移)"| odom
    odom -->|"轮速计 / 视觉里程计高频广播"| base_footprint
    base_footprint --> base_link
    base_link ==> laser_link
    base_link ==> camera_link
    camera_link ==> camera_optical
    base_link ==> imu_link

    style map fill:#d0ebff,stroke:#1971c2
    style odom fill:#ffe8cc,stroke:#d9480f
    style base_link fill:#d3f9d8,stroke:#2b8a3e
- REP 103 坐标轴定义约定:
- 机器人本体:FLU(Forward-Left-Up):$X$ 轴向前,$Y$ 轴向左,$Z$ 轴向上。
- 相机光学坐标系:RDF(Right-Down-Forward):$X$ 轴向右,$Y$ 轴向下,$Z$ 轴向前(视线方向)。
7.2 动态 TF 与静态 TF
/tf(动态变换):以固定频率(如 50Hz)广播不断变化的相对位姿(如odom -> base_link)。/tf_static(静态外参):仅在系统启动或传感器外参标定完成时广播一次,底层使用TRANSIENT_LOCALQoS,后启动的节点也能收到,不必周期性重复广播,节省 CPU 和带宽。
// C++ 监听并查询任意两个坐标系在历史某一时刻的变换关系
#include "tf2_ros/buffer.h"
#include "tf2_ros/transform_listener.h"

auto tf_buffer = std::make_unique<tf2_ros::Buffer>(this->get_clock());
auto tf_listener = std::make_shared<tf2_ros::TransformListener>(*tf_buffer);

try {
    // 阻塞最多 100ms 查询 map 到 laser_link 的最新变换
    geometry_msgs::msg::TransformStamped transform = tf_buffer->lookupTransform(
        "map", "laser_link",
        tf2::TimePointZero,
        std::chrono::milliseconds(100)
    );
    RCLCPP_INFO(this->get_logger(), "雷达在地图上的全局坐标: x=%.2f, y=%.2f",
                transform.transform.translation.x, transform.transform.translation.y);
} catch (const tf2::TransformException & ex) {
    RCLCPP_WARN(this->get_logger(), "TF 变换查询失败: %s", ex.what());
}
八、URDF 与 Xacro
8.1 机器人描述体系
- URDF(Unified Robot Description Format):采用 XML 描述机器人的连杆(Link)、关节(Joint)、物理碰撞体与惯性张量。
- Xacro(XML Macros):针对 URDF 不支持变量、宏、包含与数学运算的缺陷演进而来,是现代机器人建模的标准方式。
flowchart LR
    subgraph Modeling["机器人建模与发布数据流"]
        XACRO["robot.xacro<br/>(参数化宏与数学表达)"] -->|"xacro 解析器"| URDF["robot.urdf (标准 XML)"]
        URDF --> RSP["robot_state_publisher"]
        JSP["joint_state_publisher<br/>或 ros2_control<br/>(发布 /joint_states)"] --> RSP
        RSP -->|广播全局静态与动态 TF| TF_Tree["/tf_static & /tf 坐标树"]
        TF_Tree --> RViz["RViz2 / Nav2 / MoveIt 2"]
    end
8.2 Xacro 宏示例
<?xml version="1.0"?>
<robot xmlns:xacro="http://www.ros.org/wiki/xacro" name="industrial_diff_bot">

  <!-- 常量定义 -->
  <xacro:property name="wheel_radius" value="0.10" />
  <xacro:property name="wheel_width" value="0.05" />
  <xacro:property name="wheel_mass" value="2.5" />
  <xacro:property name="track_width" value="0.45" />

  <!-- 宏:参数化定义动力驱动轮 -->
  <xacro:macro name="drive_wheel" params="prefix side_sign">
    <link name="${prefix}_wheel_link">
      <visual>
        <origin xyz="0 0 0" rpy="${pi/2} 0 0"/>
        <geometry>
          <cylinder radius="${wheel_radius}" length="${wheel_width}"/>
        </geometry>
        <material name="black"><color rgba="0.1 0.1 0.1 1.0"/></material>
      </visual>
      <collision>
        <origin xyz="0 0 0" rpy="${pi/2} 0 0"/>
        <geometry>
          <cylinder radius="${wheel_radius}" length="${wheel_width}"/>
        </geometry>
      </collision>
      <inertial>
        <mass value="${wheel_mass}"/>
        <inertia ixx="${(wheel_mass/12.0)*(3*wheel_radius*wheel_radius + wheel_width*wheel_width)}"
                 iyy="${(wheel_mass/12.0)*(3*wheel_radius*wheel_radius + wheel_width*wheel_width)}"
                 izz="${(wheel_mass/2.0)*(wheel_radius*wheel_radius)}"
                 ixy="0.0" ixz="0.0" iyz="0.0"/>
      </inertial>
    </link>

    <joint name="${prefix}_wheel_joint" type="continuous">
      <parent link="base_link"/>
      <child link="${prefix}_wheel_link"/>
      <origin xyz="0 ${side_sign * track_width / 2.0} 0" rpy="0 0 0"/>
      <axis xyz="0 1 0"/>
    </joint>
  </xacro:macro>

  <!-- 实例化左右轮 -->
  <xacro:drive_wheel prefix="left" side_sign="1" />
  <xacro:drive_wheel prefix="right" side_sign="-1" />

</robot>
九、仿真平台
| 平台 | 特点 | 与 ROS 2 的连接方式 |
|---|---|---|
| Gazebo(Gazebo Sim,如 Harmonic) | 官方推荐的通用物理仿真器,跨平台 | ros_gz_bridge 在 Gazebo 与 ROS 2 话题之间双向桥接 |
| NVIDIA Isaac Sim / Isaac ROS | 基于 Omniverse,光线追踪渲染,适合生成合成数据 | Isaac ROS 提供 GPU 加速节点,NITROS 减少 GPU 数据拷贝 |
| Webots / MuJoCo | 轻量、物理计算快,常用于强化学习训练 | Webots 有官方 ROS 2 接口;MuJoCo 多通过社区桥接 |
仿真引擎会在 /clock 话题上发布虚拟时间,ROS 2 节点设置 use_sim_time: true 后就跟随这个时间推进。
注意仿真时间
在仿真或回放 rosbag 时,所有算法节点都要设置
use_sim_time: true。否则节点读取的是宿主机的系统时钟,与数据中的时间戳对不上,TF 查询会报ExtrapolationException。
十、核心生态
mindmap
  root((ROS 2 生态))
    自主移动导航 Nav2
      BT.CPP 行为树引擎
      SmacPlanner 全局搜索
      MPPI / RPP 局部控制
      Costmap2D 分层代价图
    机械臂操纵 MoveIt 2
      MoveGroup 动作规划
      OMPL / CHOMP 路径生成
      MoveIt Servo 实时伺服
      FCL 动态碰撞检测
    硬件控制 ros2_control
      Controller Manager
      硬件资源接口 HRI
      实时控制环 (RT Loop)
    微控制器 micro-ROS
      Micro XRCE-DDS
      FreeRTOS / Zephyr
      MCU 原生 Publisher/Subscriber
10.1 Nav2 导航
Nav2 是 ROS 2 官方打造的第二代自主移动机器人导航系统,重构了 ROS 1 navigation 的整体架构,完全基于行为树(BehaviorTree.CPP)与生命周期管理器(LifecycleManager)实现。
flowchart TB
    GoalIn(["导航目标 /goal_pose"]) --> BT_Nav["BT Navigator<br/>行为树调度整个导航任务"]
    BT_Nav --> Planners["规划器<br/>SmacPlanner · NavFn"]
    BT_Nav --> Controllers["控制器<br/>MPPI · RPP · DWB"]
    BT_Nav --> Behaviors["恢复行为<br/>Spin · BackUp · 清除代价地图"]
    Planners <-->|查询代价| Costmaps["分层代价地图 Costmap 2D<br/>静态层 · 障碍层 · 膨胀层 · Filters"]
    Controllers <-->|查询代价| Costmaps
    SensorsIn(["激光雷达 / 点云"]) --> Costmaps
    Controllers -->|线速度与角速度| CmdVel(["/cmd_vel → 底盘驱动"])
| 模块 | 常用插件 | 作用 |
|---|---|---|
| 规划器 | SmacPlanner(2D / Hybrid-A* / State Lattice)、NavFn(Dijkstra / A*) | 在全局代价地图上生成从当前位置到目标的路径 |
| 控制器 | MPPI、Regulated Pure Pursuit(RPP)、DWB | 跟踪路径,实时输出速度指令 |
| 恢复行为 | Spin、BackUp、ClearEntireCostmap | 机器人被困或规划失败时尝试脱困 |
| 代价地图 | 静态层、障碍 / 体素层、膨胀层、Costmap Filters(禁行区、限速区) | 融合地图与传感器数据,给每个栅格标注通行代价 |
控制器对比
- MPPI(Model Predictive Path Integral):在 CPU 上并行采样大量候选轨迹并按代价函数打分,适用于差速、全向和阿克曼等多种底盘,避障灵活,是目前 Nav2 推荐的通用控制器之一。
- Regulated Pure Pursuit (RPP):紧贴参考路径行驶,根据路径曲率和与障碍物的距离自动减速,行为稳定、易于调参,常用于仓储 AGV/AMR。
10.2 MoveIt 2 运动规划
MoveIt 2 专为多自由度机械臂(6-DOF / 7-DOF 串联臂、双臂机器人、人形机器人上半身)提供运动学求解、轨迹规划与实时碰撞检测。
flowchart TB
    UserApp["用户应用 / 抓取流程"] --> MG["MoveGroup<br/>核心调度"]
    MG --> IK["逆运动学<br/>KDL / TRAC-IK"]
    MG --> Plan["运动规划<br/>OMPL / Pilz"]
    MG --> Coll["碰撞检测<br/>FCL / Bullet"]
    SensorCloud["点云相机 / OctoMap"] --> Coll
    Servo["MoveIt Servo<br/>手柄或视觉闭环的实时伺服"] ==>|关节位置 / 速度指令| RosControl["ros2_control"]
    MG -->|规划好的轨迹| RosControl
10.3 ros2_control 硬件控制
ros2_control 为机器人硬件驱动提供了统一的编写规范。它将实时控制循环(Hard Real-Time Loop,如 1000Hz) 与 非实时 ROS 异步通信完全解耦,避免电机控制因 ROS 消息阻塞而失控。
flowchart TB
    subgraph RealTimeLoop["硬实时控制循环 (1000Hz Deterministic Loop)"]
        CM["Controller Manager (控制器管理器)"]

        subgraph LoadedControllers["激活的控制器插件"]
            JTC["JointTrajectoryController (轨迹跟踪)"]
            DiffDrive["DiffDriveController (差速底盘)"]
            Effort["EffortControllers (力矩重力补偿)"]
        end

        subgraph HardwareInterface["硬件资源抽象接口 (HRI)"]
            SystemIF["SystemInterface (完整机器人)"]
            ActuatorIF["ActuatorInterface (单轴电机)"]
            SensorIF["SensorInterface (力矩/IMU 传感器)"]
        end

        HardwareDriver["硬件驱动层 (CANopen / EtherCAT / Serial / SocketCAN)"]

        CM --> LoadedControllers
        LoadedControllers --> HardwareInterface
        HardwareInterface -->|"read() / write() 虚函数"| HardwareDriver
    end

    HardwareDriver <===> Motors["物理电机 / 编码器反馈 / 关节驱动器"]
    ROS_Interfaces["ROS 2 话题 / 动作接口 (/joint_trajectory)"] <===> CM
十一、构建、启动与录包
11.1 colcon 构建
# 1. 基础完整构建
colcon build --symlink-install

# 2. 日常开发常用参数:
#   --symlink-install   用符号链接安装,改 Python 代码和配置文件后无需重新构建
#   --packages-select   只构建指定的包
#   --cmake-args        传给 CMake,这里开启 Release 优化
#   --parallel-workers  限制同时构建的包数,避免机器满载卡死
colcon build \
  --symlink-install \
  --packages-select my_robot_control \
  --parallel-workers 8 \
  --cmake-args -DCMAKE_BUILD_TYPE=Release

# 3. 编译后必须加载 overlay 环境
source install/setup.bash
11.2 Launch 编排
ROS 2 的 Launch 文件完全采用 Python 编写,具备强大的条件分支、事件监听与参数透传能力。
import os
from ament_index_python.packages import get_package_share_directory
from launch import LaunchDescription
from launch.actions import DeclareLaunchArgument, IncludeLaunchDescription, GroupAction
from launch.conditions import IfCondition
from launch.substitutions import LaunchConfiguration, PythonExpression
from launch_ros.actions import Node, PushRosNamespace

def generate_launch_description():
    pkg_bringup = get_package_share_directory('my_robot_bringup')

    # 声明启动参数
    use_sim_time_arg = DeclareLaunchArgument('use_sim_time', default_value='false', description='Use simulation clock')
    enable_rviz_arg = DeclareLaunchArgument('use_rviz', default_value='true', description='Open RViz2')

    # 包含子 launch 文件
    nav2_launch = IncludeLaunchDescription(
        os.path.join(pkg_bringup, 'launch', 'navigation.launch.py'),
        launch_arguments={'use_sim_time': LaunchConfiguration('use_sim_time')}.items()
    )

    # 声明条件启动节点
    rviz_node = Node(
        package='rviz2',
        executable='rviz2',
        name='rviz2',
        arguments=['-d', os.path.join(pkg_bringup, 'rviz', 'default.rviz')],
        parameters=[{'use_sim_time': LaunchConfiguration('use_sim_time')}],
        condition=IfCondition(LaunchConfiguration('use_rviz'))
    )

    return LaunchDescription([
        use_sim_time_arg,
        enable_rviz_arg,
        nav2_launch,
        rviz_node
    ])
11.3 rosbag2 录制回放
# 1. 录制全量话题(排除体积庞大的未压缩原始图像,节约 SSD 带宽)
ros2 bag record -a -x "/camera/(.*)/image_raw" -s mcap -o my_experiment_bag

# 2. 查询录包元信息(帧率、丢包率、时间跨度、消息总数)
ros2 bag info my_experiment_bag.mcap

# 3. 0.5 倍速慢放回放(带仿真时钟发布,方便离线单步调试算法)
ros2 bag play my_experiment_bag.mcap --rate 0.5 --clock 50
十二、多机部署与安全
12.1 弱网与 DDS 调优
在大规模机器人车队(Fleet Management)与多机协同场景中,Wi-Fi 组播容易出现风暴或丢包。推荐以下调优策略:
flowchart TB
    subgraph MultiRobotFleet["多机通信拓扑与 Discovery Server 架构"]
        DS["DDS 发现服务器 (Discovery Server / 固定 IP:Port)<br/>(消除局域网内任意组播数据包)"]
        R1["机器人 1 (AGV-01)<br/>Fast DDS Client"] -->|TCP/UDP 单播注册| DS
        R2["机器人 2 (AGV-02)<br/>Fast DDS Client"] -->|TCP/UDP 单播注册| DS
        PC["地面站调度中心 (Fleet Central)<br/>Fast DDS Client"] -->|TCP/UDP 单播注册| DS
    end
1. 扩大内核网络缓冲区
sudo sysctl -w net.core.rmem_max=2147483647
sudo sysctl -w net.core.wmem_max=2147483647
sudo sysctl -w net.ipv4.ipfrag_time=3
sudo sysctl -w net.ipv4.ipfrag_high_thresh=134217728
2. Fast DDS 发现服务器
# 在调度服务器或主机上启动发现服务器 (ID: 0, 端口 11811)
fastdds discovery -i 0 -p 11811

# 在所有机器人终端配置单播发现环境变量(无需任何组播支持!)
export ROS_DISCOVERY_SERVER="192.168.1.100:11811"
12.2 SROS2 安全
针对网络嗅探、未授权节点接入和伪造控制指令(如伪造 /cmd_vel)等威胁,ROS 2 提供了基于 DDS-Security 的 SROS2 安全工具集,包含三项能力:
| 能力 | 机制 | 防范的问题 |
|---|---|---|
| 身份认证 | 基于 X.509 证书(PKI)验证每个参与者的身份 | 未授权节点接入 |
| 访问控制 | 签名的 XML 权限文件,规定每个节点可以发布、订阅哪些话题 | 越权发布或订阅 |
| 加密 | AES-GCM 加密与消息完整性校验 | 窃听与篡改 |
# 生成安全根证书密钥库 (Keystore)
ros2 security create_keystore ~/sros2_keystore

# 为特定节点生成独占数字证书与访问策略
ros2 security create_enclave ~/sros2_keystore /my_secure_controller

# 启用安全模式运行节点
export ROS_SECURITY_ENABLE=true
export ROS_SECURITY_STRATEGY=Enforce
export ROS_SECURITY_KEYSTORE=~/sros2_keystore
ros2 run my_robot_pkg controller_node --ros-args --enclave /my_secure_controller
12.3 systemd 部署与看门狗
将机器人启动栈托管为 Linux 系统守护服务,实现开机自启、崩溃自动拉起与日志轮转:
# /etc/systemd/system/robot_bringup.service
[Unit]
Description=Autonomous Mobile Robot Auto Bringup Service
After=network.target network-online.target systemd-timesyncd.service
Wants=network-online.target

[Service]
Type=simple
User=robot
Group=robot
Environment="ROS_DOMAIN_ID=42"
Environment="RMW_IMPLEMENTATION=rmw_cyclonedds_cpp"
ExecStart=/bin/bash -c "source /opt/ros/humble/setup.bash && source /home/robot/ros2_ws/install/setup.bash && ros2 launch my_robot_bringup full_system.launch.py"
Restart=always
RestartSec=3
KillSignal=SIGINT
TimeoutStopSec=10

[Install]
WantedBy=multi-user.target
# 加载并使能开机自启
sudo systemctl daemon-reload
sudo systemctl enable robot_bringup.service
sudo systemctl start robot_bringup.service
十三、CLI 速查
# -------------------------------------------------------------
# 1. 节点排查 (Node)
# -------------------------------------------------------------
ros2 node list                                # 列出当前活跃节点
ros2 node info /my_node                       # 打印节点的完整发布、订阅、服务、Action 接口

# -------------------------------------------------------------
# 2. 话题调试 (Topic)
# -------------------------------------------------------------
ros2 topic list -t                            # 列出话题及对应的消息类型
ros2 topic echo /scan --no-arr                # 打印话题内容(截断大型数组,防止刷屏)
ros2 topic hz /scan                           # 实时测量话题发布频率
ros2 topic bw /camera/image_raw               # 测量话题带宽消耗 (MB/s)
ros2 topic delay /odom                        # 测量消息传输延迟 (需包含 header.stamp)
ros2 topic info -v /cmd_vel                   # 打印话题详细 QoS 策略(排查 QoS 匹配失败)
ros2 topic pub /cmd_vel geometry_msgs/msg/Twist "{linear: {x: 0.2}}" -r 10 # 10Hz 发送测试指令

# -------------------------------------------------------------
# 3. 服务与动作调用 (Service & Action)
# -------------------------------------------------------------
ros2 service list -t                          # 列出服务及类型
ros2 service call /reset_odom std_srvs/srv/Empty {} # 触发服务
ros2 action send_goal /navigate_to_pose nav2_msgs/action/NavigateToPose \
  "{pose: {header: {frame_id: 'map'}, pose: {position: {x: 1.0, y: 2.0}}}}" --feedback

# -------------------------------------------------------------
# 4. 参数热更新 (Parameter)
# -------------------------------------------------------------
ros2 param list /planner_node                 # 查看指定节点的参数
ros2 param get /planner_node max_speed        # 读取参数值
ros2 param set /planner_node max_speed 1.5    # 运行时动态修改参数值
ros2 param dump /planner_node > params.yaml   # 导出节点参数为 YAML 文件

# -------------------------------------------------------------
# 5. TF2 坐标变换诊断 (TF2)
# -------------------------------------------------------------
ros2 run tf2_tools view_frames                # 生成 frames.pdf 坐标系全景拓扑图
ros2 run tf2_ros tf2_echo map base_link       # 实时打印两个坐标系间的相对位姿
ros2 run tf2_ros tf2_monitor                  # 监控所有坐标变换的广播频率与延迟

# -------------------------------------------------------------
# 6. 系统自检与包管理 (System & Pkg)
# -------------------------------------------------------------
ros2 doctor --report                          # 扫描网络配置、DDS 状态并输出体检报告
rosdep install --from-paths src --ignore-src -r -y # 一键自动安装工作空间源码缺失的所有系统依赖
十四、总结与参考资料
ROS 2 的设计围绕四点展开:以数据为中心、模块化、可靠、可满足实时要求。标准化的 DDS 传输、受管生命周期节点、组件化零拷贝通信,加上 Nav2、MoveIt 2、ros2_control 等生态栈,使它成为当前机器人软件开发的主流基础设施。
flowchart LR
    subgraph Mindset["掌握 ROS 2 核心认知模型"]
        direction TB
        M1["DDS 总线解耦底层传输"]
        M2["QoS 精细化掌控通信可靠性"]
        M3["Component 容器实现高性能零拷贝"]
        M4["Lifecycle 节点确保系统确定性启动"]
        M5["Nav2 / MoveIt2 / ros2_control 赋能上层业务"]
        M1 ==> M2 ==> M3 ==> M4 ==> M5
    end
参考与延伸阅读
- ROS 2 设计文档:ROS 2 Design Documents (design.ros2.org)
- ROS 2 官方文档:ROS 2 Documentation (Humble / Jazzy)
- OMG DDS 规范:Object Management Group - Data Distribution Service v1.4
- Nav2 文档:Navigation 2 Architecture & Guides
- MoveIt 2 文档:MoveIt 2 Documentation
- ros2_control 文档:ros2_control Framework Documentation
- Fast DDS 手册:eProsima Fast DDS User Manual
- ROS Enhancement Proposals (REPs):